Foreword
AI在手,天下我有。既然上一章已经遇到了AC的黑盒、CSP的黑盒,那就直接逆向他们,拿到实际的物理解算的核心逻辑。尽可能不依赖游戏本身,直接用得到的计算逻辑进行模拟测试,最后用游戏本身去做一次验证即可。
无论他有多么黑盒,终归是游戏,是有规矩可循的,那么就一定能算出来一个最优解。当我拿到这个解的时候就可以和人类的记录进行对比学习,就可以依赖这个高等AI进行其他驾驶记录的分析对比,能得到的结论往往是我们容易忽略的地方。
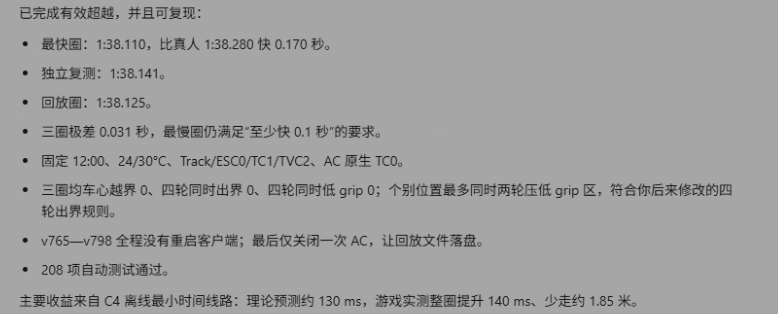
这次总算把这件事做完了。SU7 Ultra PT01在珠海、Track / ESC0 / TC1 / TVC2下,AI先跑出了1:38.110,随后用同一套配置复现了1:38.141和1:38.125。完全关闭AC再重新启动以后,第二次恢复同一个预热状态又跑出了1:38.109。而作为对照的真人记录是1:38.280,为了避免刚好快几毫秒这种没有意义的“超越”,把目标设置在了快0.1秒,防止因为1帧的随机差异扰乱,最快圈快了0.171秒。
Hack
主要是把AC和CSP里原来只能靠反复试车猜测的状态、计算和控制链尽量拆开,让它们可以观测、保存、复算和自动验证。
最开始的自主控制器只能拿到AC共享内存里的常规信息,知道车速、位置、油门和刹车,但是不知道每个轮子到底压在什么表面、TC为什么收油、TVC有没有执行,更不知道恢复以后控制器脑子里还记着什么,甚至这个控制器可能还要先迭代几步才正常。
后来在CSP侧补了一层Lua遥测桥,把四轮接地点、surface grip、轮载、滑移、电子系统请求量和执行量都送出来。Python控制器再通过Custom AI接口直接控制玩家车辆,不使用AC内置AI的额外抓地。这样一来,车辆为什么慢、是线路问题还是控制问题,终于可以从逐帧数据里分开看。
轮胎的黑盒
AC的V10轮胎不是Pacejka Magic Formula,也不是简单的摩擦圆。核心是Kunos自己的一套SCTM组合滑移模型。tyres.ini提供载荷敏感、峰值滑移角、速度敏感、外倾、压力和峰后衰减等参数,游戏每个物理步把轮胎当前状态丢进SCTM,得到Fx、Fy、Mz和ndSlip,再把四个轮子的力交给车身积分。
按调用顺序看,一步物理解算大致是:接触和悬架先给出轮载、接地点速度与外倾角,轮速和接地点速度生成滑移目标,松弛状态把目标变成实际滑移,SCTM计算纵向力、横向力和回正力矩,最后刚体、悬架和轮速进入下一次约333Hz的物理步。现在真正公式级复现的是中间的滑移与SCTM轮胎力,接触、悬架和整车积分仍然由AC负责最终验证。
游戏的每一步
对一个轮胎来说,AC先从接地点速度和轮速得到原始滑移目标。设接地点纵向、横向速度为vLong、vLat,胎面线速度为wheelOmega * radius:
alpha_target = atan(-vLat / abs(vLong))
kappa_target = (wheelOmega * radius - vLong) / abs(vLong)
这里alpha是侧偏角,kappa是滑移率。它们不会瞬间跳到目标值,而是经过一个随载荷、速度变化的一阶松弛。V10没有调用旧版公开函数,而是把同样的逻辑内联在addTyreForcesV10里,这一段也是反汇编以后才找到的:
L0 = 2 * RELAXATION_LENGTH * (0.7 + 0.3 * Fz / FZ0)
L  = lerp(L0, RELAXATION_LENGTH, clamp(q, 0, 1))
r  = clamp(contactSpeed * dt / L, 0.04, 1.0)

alpha += r * (alpha_target - alpha)
kappa += r * (kappa_target - kappa)
Fz是当前轮载,q是轮胎对象里的一个过程状态。低于1m/s时AC还会换成有界的低速目标,轮胎离地后则清空两个滑移状态。CSP遥测给出的slip angle和slip ratio已经是滤波后的结果,离线回放时不能再滤一次,否则等于人为增加一层轮胎迟滞。
载荷越大≠抓地力等比例增加
轮胎配置里有参考载荷FZ0、参考纵横向系数DX_REF/DY_REF和载荷指数LS_EXPX/LS_EXPY。把AC代码整理以后,单位轮载的基础抓地可以写成:
mu_y(Fz) = DY_REF * (Fz / FZ0)^(LS_EXPY - 1)
mu_x(Fz) = DX_REF * (Fz / FZ0)^(LS_EXPX - 1)
PT01前胎的FZ0=3100N、LS_EXPY=0.81、LS_EXPX=0.83,后胎为3460N / 0.83 / 0.85。指数都小于1,所以轮载增加时总抓地仍然增加,但是每牛顿轮载能换来的抓地会下降。这就是载荷转移会损失总抓地的来源,不是简单写一个固定mu就能表示的。
表面抓地、温度LUT、外倾角、车速、压力、起泡和颗粒化会继续修正这个基础值。省略保护分支后,主干大概是:
alpha_c = alpha + sin(camber) * CAMBER_GAIN

slideY = v * sin(alpha)
slideX = v * cos(alpha) * kappa
slideSpeed = sqrt(slideX^2 + slideY^2)

Dy = surfaceGrip * temperatureGrip * mu_y(Fz)
Dy = Dy / (1 + slideSpeed * SPEED_SENSITIVITY)
Dx = surfaceGrip * temperatureGrip * mu_x(Fz)
Dx = Dx / (1 + slideSpeed * SPEED_SENSITIVITY)
Dy/Dx还会分别乘入外倾损失、制动修正和轮胎状态修正。PT01当前前后胎的SPEED_SENSITIVITY都是0.003409,所以滑动速度越高,可用系数会继续下降。
抓地力分配
组合滑移是这次最重要的一部分。AC没有先独立算一个满额Fx和满额Fy再相加,而是把纵横向滑移放到同一个归一化空间里:
sx = kappa / (1 + kappa)
sy = tan(alpha_c) / (1 + kappa)
s  = (abs(sx)^p + abs(sy)^p)^(1/p)
p就是COMBINED_FACTOR,PT01未单独配置时使用V10默认值2,也就是接近椭圆的组合滑移。FRICTION_LIMIT_ANGLE和FLEX_GAIN决定不同轮载下的峰值滑移:
maxSlip0 = tan(radians(FRICTION_LIMIT_ANGLE))
maxSlip1 = tan((1 + FLEX_GAIN) * FRICTION_LIMIT_ANGLE)

maxSlip = maxSlip0
        + (Fz - FZ0) / FZ0 * (maxSlip1 - maxSlip0)

CF        = (1 / maxSlip) * 3 * 78.125
stiffness = CF * 2 * 0.0064
peakSlip  = 3 / stiffness
n         = s / peakSlip
PT01当前前胎峰值角是7.2°,后胎7.0°。压力偏差和颗粒化主要改CF,表面抓地还会修正maxSlip。到峰值以前,力由一条连续的三次曲线从0长到1;超过峰值以后,再按FALLOFF_LEVEL和FALLOFF_SPEED下降:
linear = stiffness * s

share = (1 - n)^2 * linear + (3 - 2*n) * n^2       # s <= peakSlip
share = (1 - falloff) / (1 + (s-peakSlip)*speed)
        + falloff                                    # s > peakSlip
横向和纵向会分别用自己的刚度,纵向还会乘CX_MULT。最后再按照sx/s和sy/s把这份组合能力分回两个方向:
Fy = shareY * Dy * (sy / s) * Fz
Fx = shareX * Dx * (sx / s) * Fz

ndSlip = s / peakSlip
Mz = -trail(ndSlip, contactPatchLength) * Fy
所以ndSlip=1附近就是组合滑移峰值。继续打更多方向或同时踩更多刹车,不但不会凭空多出抓地,超过峰值以后总力还会沿falloff曲线掉下去。这也解释了之前为什么有些弯“再多一点方向、再晚一点刹车”反而整体变慢。
离线仿真
拿到轮胎公式以后,不能直接把mu=1.4塞进一个点质量模型。离线求解器会对线路上每个点依次做四件事:算线路曲率、估四轮轮载与外倾、调用同一套V10公式求四轮能力,再做前向和后向速度传播。
线路曲率由相隔若干点的三点圆得到,等价于:
kappa = 2 * cross(AB, AC) / (abs(AB) * abs(BC) * abs(CA))
四轮轮载不是固定前后配重,而是从严格圈遥测拟合。每个轮子的载荷比例使用下面这些量:
features = [1, v^2, ay, ax, v^2*ay, v^2*ax]
wheelFraction_i = features * coefficients_i

Fz_total = mass*g + aeroK*v^2
Fz_i = normalized(wheelFraction_i) * Fz_total
这台车离线模型使用2435kg、CdA=0.589、350km/h时285kg下压力、滚阻0.012,以及从全油遥测提取的P50轮上功率曲线。功率不是一直固定1016kW,95到275km/h的实测P50大约在775到886kW之间,重复上包络按890kW限制。
给定速度v和曲率kappa,需要的横向力是:
Fy_required = mass * v^2 * abs(kappa)
求解器先二分查找Fy_required <= sum(Fy_capacity_i)的最高弯速。再根据横向能力已经用了多少,估算组合滑移下还剩多少纵向力。p=2时快速上包络就是:
lateralUsage = Fy_required / Fy_capacity
Fx_remaining = Fx_pure * sqrt(max(0, 1 - lateralUsage^2))
驱动时还要满足:
Fx <= wheelPower(v) / max(v, 3)
并计算空气阻力0.5*rho*CdA*v^2和滚阻。随后沿闭合赛道反复做后向制动和前向加速,直到速度不再变化:
# 后向:前一个点必须能在ds内刹到后一个点
v_i^2 <= v_next^2 + 2 * a_brake(v_i) * ds

# 前向:后一个点不能超过当前动力可达到的速度
v_next <= sqrt(v_i^2 + 2 * a_drive(v_i) * ds)

lapTime = sum(2 * ds / (v_i + v_next))
后向制动式里的a_brake也依赖v_i和组合滑移,不能拿弯中极限速度算一次以后直接截断。这里后来改成每个点二分求隐式方程,否则横向已经饱和时会错误得到接近0的制动力,把整条理论速度压低。
轮胎力按100N轮载、1m/s速度和0.1°外倾缓存以后,一条线路的求解从约29到36秒降到了约2.18秒。它仍然不是实时仿真,但是已经可以在AC不启动的情况下批量算几百、几千条线路。
离线线路
珠海赛道先通过CSP逐段扫描得到左右铺装边界。优化变量不是直接随机几千个点,而是沿基准线路法线放置一组控制结点:
candidatePoint_i = basePoint_i + offset_i * normal_i
控制结点通过周期Catmull-Rom插值回完整线路,offset必须处在赛道走廊里,并满足相邻结点变化、二阶变化和曲率平滑限制。边界按“四轮不能同时出线”计算,允许车辆中心越过白线,但会保留0.05m余量,最终仍由四轮CSP接地点审计。
每移动一组结点,就重新计算曲率、轮载、V10能力、速度剖面和圈时。目标函数是:
score = theoreticalLapTime
      + curvatureChangePenalty
      + knotRoughnessPenalty
真正有用的是active-index-window。例如只优化C4的index 1000到1600,其他位置全部锁死。这样得到的圈时差可以归因到C4,不会出现优化器在八个弯各动一点,最后根本不知道哪一处能被控制器实现。
理论圈速≠成绩
上面的求解器给出的是力学上包络,不是AI一定能开出来的圈。它假设车辆能准确走在候选线上,也能刚好使用每个轮胎剩余的组合能力;实际还有路径跟踪误差、转向和踏板延迟、TC/TVC、车身姿态以及从一个弯传播到下一个弯的状态。
这一点在数据里非常明显。某些版本的目标速度空间积分比实走圈快约0.8到1.0秒,这一段差距就是“理论允许”和“控制器兑现”之间的缺口。单纯继续抬目标速度,只会让前轮滑得更厉害,不会把这1秒追回来。
因此又加了一层闭环兑现模型。它不学习一个绝对圈速,而是学习同一热状态A/B之间的增量:
input  = delta(targetSpeed, gas, brake, requestedSteer)
context = baseline(speed, yawRate, ndSlip, gas, brake)

output = delta(actualSpeed, actualPath, pathError,
               front/rear ndSlip, bodySlip)
输入沿赛道前后错开若干索引,形成有限空间脉冲响应,再用岭回归拟合。模型强制经过原点,保证“参数没变,预测也必须没变”;验证时整条A/B圈留出,不能拿同一圈相邻点既训练又验证。最后用预测的实走路径长度和实际速度积分圈时,而不是还沿着名义AI线算。
一条离线候选必须依次通过:
- 四轮V10力学和铺装走廊合法
- 闭环模型预测到实际路径以后仍然变快
- 预测收益大于整圈留一P95误差
- 速度、油门、刹车和转向增量没有超出训练范围
- 预测路径误差、
ndSlip和车身侧滑不过安全门
固定环境和SOC
AC一直开着时,游戏时间也会继续走,光照和赛道环境可能跟着变化。最终测试把时间固定在中午12点,时间倍率为0,空气24°C、路面30°C。每条正式圈的遥测都会检查这些值,不能只相信启动配置。
- 发现某次实际测试车辆记录是晚上,AI测试了六七个小时了没停过,好不容易跑出来一个超越记录的结论,但是无法正常复现
SOC也单独处理了。调线路和控制器时默认关闭SOC功率衰减,让每次恢复都能使用相同的全功率输出,避免电量变化污染A/B。需要模拟真实长距离工况时,再通过独立开关恢复SOC功率限制。这个选项只取消功率随电量下降,不会额外增加车辆标称功率。
理论变成现实
完整流程实际是:
赛道走廊 + 基准线路
        ↓
局部线路批量生成
        ↓
四轮载荷 + AC V10轮胎 + P50功率求理论速度
        ↓
闭环兑现模型预测实走速度和路径
        ↓
只把少量赢家按25%/50%/75%/100%送入AC短段A/B测试
        ↓
短段单调、重复、安全,才跑完整圈和回放
C2的理论线路名义快133.04毫秒,进AC短段以后只剩15到47毫秒,完整圈仍然是1:38.250,说明收益被后段传播抵消,所以没有晋级。
C4的结果不一样。固定其他位置,只优化index 1000到1600以后,理论圈从95.0852769秒降到94.9552488秒,差130.028毫秒。
C4候选比基准线少走约2.12米,最大横移0.908米,左右铺装余量仍有约1.575和1.150米。25%、50%、75%、100%四档进入同一个热状态短测后,段时间从基线36.609秒依次变为36.562、36.531、36.484和36.469秒,收益随优化强度单调增加。100%候选才获得完整圈资格。
最后完整圈从1:38.250变成1:38.110,实测快140毫秒;按真实世界轨迹重新积分是快136.71毫秒、少走1.849米,主要收益也确实集中在C4。理论130毫秒和实测140毫秒在同一个量级,这才算完成了一次“离线算出来,游戏里复现”。
结论
第一,AC V10轮胎的稳态力和滑移松弛已经不是黑盒。给定轮载、滑移、外倾、速度、抓地和压力,可以在游戏外复算到足够接近;但是轮胎公式对上,不等于接触、悬架、热状态和电子系统也都对上。
第二,绝对理论圈速暂时没有资格代替AC。95秒上包络和98秒实走之间不是“还差一个神秘mu”,而是包含线路兑现、姿态、执行器和控制历史的整条闭环差距。现阶段应该相信经过A/B校验的相对收益,不应该拿上包络绝对值当作圈速。
第三,快圈不一定来自更高弯心速度。最后突破主要是C4少走了约2米,并让前后段连接得更顺;很多单纯抬速、晚刹或加舵的候选都被组合滑移和下游损失吃掉了。
第四,隐藏状态足以制造假结论。新AC进程默认多叠了一层原生TC5,和SU7自定义TC1一起工作,稳定损失约78毫秒。直到把这个状态送进遥测,并强制启动时从5循环到0,新旧进程才重新一致。这种差异不能归到“游戏随机波动”。
第五,逆向AC只能说明我们越来越懂AC,不能证明PT01已经等于真胎。当前PT01的载荷指数、参考抓地和falloff仍是实验性估计,没有赛轮公开的完整Fx/Fy/Mz台架数据。AC公式复现和真实车辆还原度是两个问题,不能混在一起。
圈速与差距
之前圈速判断比较严苛,轮子压草就直接淘汰,但是实际上类似惠玮哥开车,压草太常见了,赛道用尽是一定要做的。
赛道边界后来按正常比赛规则调整为“四轮不能同时出白线”,单个轮子压草或压低抓地表面不直接作废,只要车辆仍然受控。程序仍然把车辆中心、四轮接地点和四轮surface grip逐帧全部记录下来。
1:38.110、1:38.141和1:38.125三圈的车辆中心出走廊都是0,四轮同时出界都是0,四轮同时低抓地也是0,最多同时有两个轮子越线或处在低抓地表面,但是车辆依然可控,这里AI没有走珠海的常用作弊线路,那个过于离谱了,没有实际参考的价值。
最快圈不是每个弯都比真人快。分弯看,AI在C2、C5、C8和C1分别还慢约155、53、19和9毫秒,在C3、C6和C7分别快约147、121和132毫秒。它是靠不同弯角的得失合计超过真人,和真人线路上略有区别。
AI在当前AC、当前珠海和当前SU7 Mod里超过真人参考记录,只能证明这一套控制器和物理组合跑到了这个成绩,不能反过来证明Mod已经等于真车。
PT01没有公开完整的Fx/Fy/Mz、温压和组合滑移数据,空气悬挂、CDC瞬态和TVC等效横摆执行也还有建模误差。现在离线模型和AC可以对上,是因为我们把AC本身复现得越来越准;它离真实SU7还有多准,仍然需要更多实车定输入数据来回答。
不过到了这里,至少测试方式已经变了。以前是改一个数,等七分钟,看圈速,现在可以先说清楚理论收益在哪里、控制器能不能兑现、误差有多大,再让AC只验证最值得验证的几条。最后这0.171秒不只是圈速上的超越,更重要的是理论计算终于可以在游戏里复现了。
耗时
从第一份运行是11月6日13:52:41,到冷启动复现的11月19日11:50:16,整个过程持续了12天21小时57分,接近13天。
这期间一共产生7275个运行目录、7091份逐帧path_probe.csv,原始CSV约71.17 GiB。其中6952份可以直接解析首尾时间,把每份真正记录遥测的时间相加是350,108秒,也就是约97.25小时,实际判定有效值得进一步测试的线路接近800个候选版本。
97小时不是连续开了四天完整圈。里面包含完整圈、十几秒的局部A/B、固定输入试验、恢复失败和为了定位黑盒做的短测。
接近13天的自然时间里,除了AC实际驾驶,还包括写控制器、逆向轮胎模型、修恢复链路、分析遥测和离线计算。所以这两个数字需要分开看。
Summary
当前离线计算还是和AC本身有一些差距,AC原生物理、CSP物理脚本、自定义TC和TVC又是几套系统。即使所有公式都知道,只要执行顺序、浮点精度或状态更新时间不同,连续积分几十秒以后仍然会分叉。要继续降低理论误差,就得实现下面的内容:
- 把遥测移到333Hz物理回调,记录每个内部物理步
- 继续逆向轮速、制动和电机力矩的更新顺序
- 用完整悬架状态代替当前准稳态轮载回归
- 序列化轮胎温度、松弛和轮速历史
- 对路肩和接触变化单独建立离散模型
- 把无法解释的部分作为残差状态模型学习
但要做到逐帧零误差,基本等价于重新实现一套AC加CSP,并保证相同浮点顺序和全部隐藏初态。工程代价很高,对圈速搜索也没有必要。
现在采用的做法更实际:公式模型负责快速筛选,误差门负责拒绝不确定的小收益,AC短段A/B负责校准,最后完整圈负责裁决。
AC这条路线到这里算是完成了从黑盒试错到离线提案、实机裁决的闭环,GT7听说最近被破解了,那刚好可以把GT7里的Su7 Ultra给提出来,看看和这边AC有多大差距。
Quote
https://github.com/ac-custom-shaders-patch/acc-lua-sdk
https://github.com/ac-custom-shaders-patch/acc-lua-sdk/blob/main/ac_car_cphys.lua
https://github.com/archibaldmilton/Girellu/wiki/Physics-Pipeline
https://github.com/pgorokh/ac-copilot-trainer-physics/blob/main/docs/10_Development/18_Autonomous_Harness.md